中国協働ロボット調達|日本企業が確認すべき安全・制御・エンドエフェクタ・立上げの実務

0
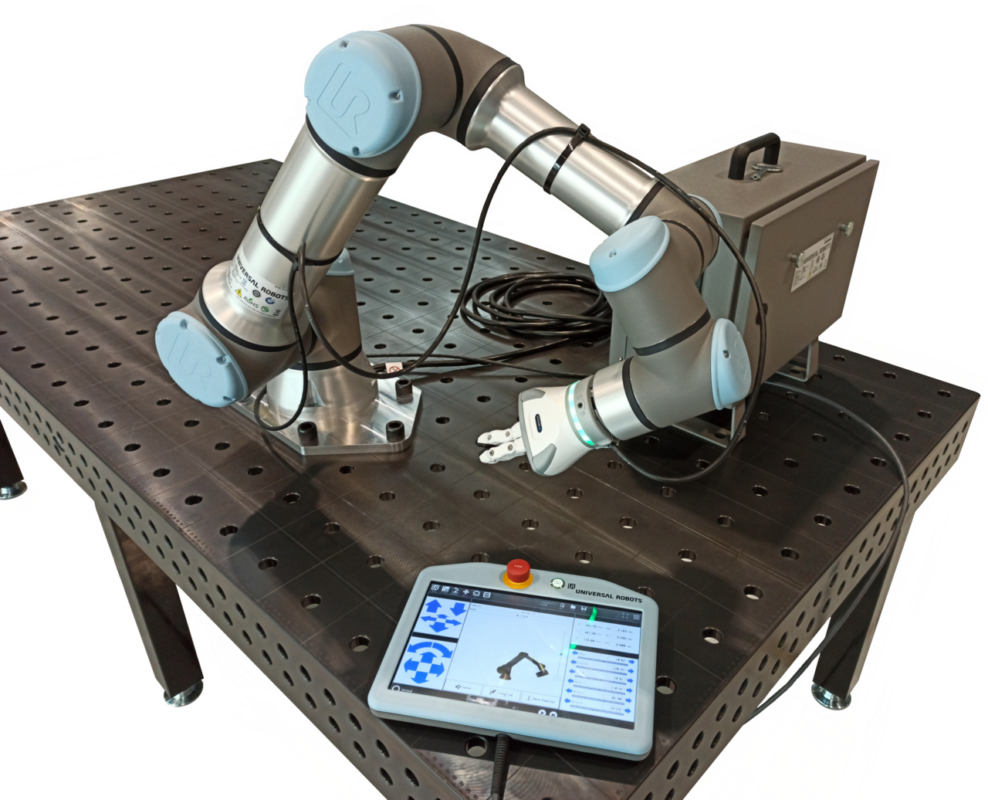
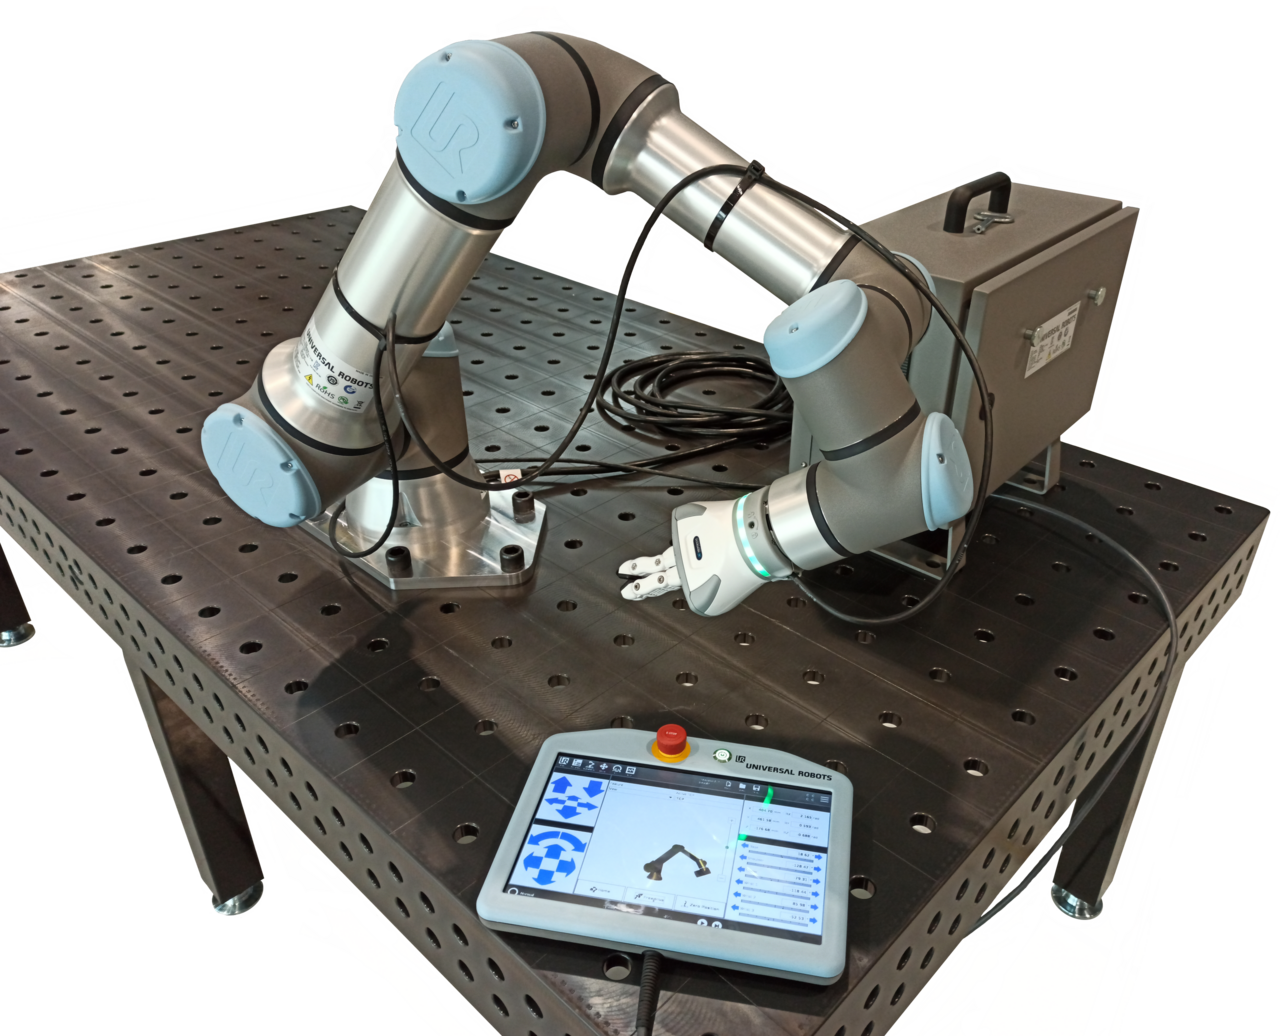
協働ロボットUR16eのアーム、グリッパー、制御装置、操作パネル

人手不足への対応や多品種少量生産の自動化を検討する際、協働ロボット(コボット)は有力な選択肢の一つです。中国ではロボット本体、サーボ、減速機、ビジョン、グリッパー、AGV/AMR、制御盤など周辺部品まで幅広いサプライチェーンが形成されています。一方、日本企業が中国から協働ロボットを調達する場合、価格や可搬重量だけで選ぶと、実際の立上げ段階で安全、制御互換性、精度、保守部品、ソフトウェア権限などの問題が表面化しやすくなります。

特に協働用途では、ロボット本体が「協働対応」であることと、完成した作業システム全体が安全に運用できることは別問題です。ISOでは産業用ロボット本体の安全要求をISO 10218-1:2025、ロボットアプリケーションとセルの統合をISO 10218-2:2025で扱い、協働ロボットについてはISO/TS 15066:2016も参照されています。調達時は、ロボット単体ではなく、実際のワーク・治具・工具・人の動線を含むリスク評価を前提に仕様を組む必要があります。

まず固定すべきは「何を自動化するか」

見積依頼で「6軸協働ロボット、5kgクラス」のように本体仕様だけを伝えると、各社の提案条件がばらつきます。最初に作業内容を工程単位で整理し、必要能力へ落とし込みます。

  • 対象ワークの重量、寸法、重心、表面状態
  • ピック&プレース、ねじ締め、塗布、研磨、溶接、検査などの作業内容
  • 必要サイクルタイムと稼働時間
  • 必要なリーチ、姿勢、進入方向
  • 要求される位置精度・繰返し精度
  • 作業者との距離、接触可能性、立入エリア
  • 既存PLC、MES、画像処理、コンベアとの接続

同じ可搬重量でも、手首に取り付けるグリッパーやカメラの重量、ワーク重心、加減速条件によって実運用できる範囲は変わります。カタログ値だけではなく、実際の姿勢での負荷条件をメーカーに確認します。

安全機能は名称ではなく実装内容を確認する

協働ロボットでは、非常停止、安全停止、速度・位置監視、力・トルク制限などの安全機能が重要です。ただし、同じような名称でも実装方法、対応する安全レベル、設定可能範囲、外部安全機器との連携方法が異なります。

確認したい安全関連項目

  • 安全機能の一覧と適用条件
  • 安全入力・出力、非常停止回路
  • 安全PLCやレーザースキャナとの連携方法
  • 速度・力・停止距離の設定方法
  • 安全設定変更に必要な権限管理
  • 異常時ログと復旧方法
  • 取扱説明書、リスク評価関連資料の提供範囲

「人と一緒に使える」という営業表現だけで判断せず、完成設備としてどの危険源をどう低減するかを明確にします。

エンドエフェクタと周辺設備がプロジェクト成否を左右する

実際の自動化では、ロボット本体よりグリッパー、吸着、ねじ締め機、溶接トーチ、研磨工具、治具、供給装置などの設計が難しい場合があります。ワーク公差や表面状態が変わると把持不良が起きるため、量産ワークを使ったサンプル試験が重要です。

中国側インテグレーターへは、ロボット本体、工具、治具、センサー、カメラ、制御盤、配線、ソフトウェアを誰が担当するかを分けて確認します。外注範囲の確認方法は中国工場監査の実務でも解説しています。

制御ソフトと通信仕様を量産前に固定する

PLCや上位システムと接続する場合、EtherNet/IP、PROFINET、Modbus TCP、TCP/IP、デジタルI/Oなど、使用プロトコルと役割分担を確定します。また、プログラムのバックアップ、ユーザー権限、ファームウェア更新、SDK/API、ライセンス期限、遠隔保守の有無も確認します。

特にOEMや自社ブランドで導入する場合は、ソフトウェア変更権限と保守権限がメーカー側だけに残らないよう、契約・仕様段階で整理しておくことが重要です。

サンプル段階では実ワークによるFATを行う

協働ロボットの評価では、空運転動画だけでは不十分です。実際のワーク、治具、工具を使い、連続運転を含めてFAT(Factory Acceptance Test)条件を作ります。

  • サイクルタイム
  • 位置再現性とワークばらつきへの追従
  • 把持失敗・部品欠品時の処理
  • 通信断・センサー異常・非常停止時の挙動
  • 再起動後の原点復帰
  • 一定時間の連続運転
  • 交換部品とメンテナンス手順

量産・出荷判定の考え方は中国OEMの検品基準書と共通しますが、ロボット設備では外観より機能・安全・異常系試験の比重を高くします。

見積は「ロボット本体価格」だけで比較しない

プロジェクト総額には、ロボット本体に加えてグリッパー、カメラ、治具、架台、安全機器、制御盤、配線、ソフトウェア開発、試運転、梱包、輸送、現地据付、教育、予備品などが含まれます。中国側見積が安く見えても、日本側で追加設計や再配線が必要になれば総コストは上がります。

比較表では「本体」「周辺機器」「設計」「ソフト」「FAT」「据付」「教育」「保守」を分け、どこまで含む価格かを揃えて判断します。

日本導入前に確認したい書類と保守

日本への導入では、設備の用途、電源仕様、組み込まれる電気機器、使用環境によって確認すべき法令・規格が変わります。適用可否を一律に決めつけず、最終仕様を基に日本側の安全・電気担当者や専門家と確認することが重要です。

同時に、取扱説明書、配線図、I/O表、部品表、バックアップデータ、エラーコード表、保守周期、予備品リストを出荷前に取得します。故障時に中国へ本体を返送しなければ修理できない設計は停止時間が長くなるため、主要部品の現場交換可否も確認します。

China2JPができること

China2JPでは、日本企業向けの中国調達パートナーとして、協働ロボットや自動化設備について、候補メーカー・インテグレーター調査、仕様整理、日中間の技術確認、見積比較、サンプル・FAT調整、工場確認、検品、輸出・物流まで一連の調整を支援できます。単なる製品検索ではなく、日本側の要求仕様を中国側の製造・制御条件へ落とし込む「海外購買部」の役割を重視しています。

初期検討では、ワーク写真、重量、工程動画、希望サイクルタイム、既存設備との接続条件があると候補を絞りやすくなります。具体案件はお問い合わせからご相談ください。

FAQ

Q1. 協働ロボット本体だけ購入して日本でシステム化できますか?

可能なケースはありますが、エンドエフェクタ、安全機器、PLC連携、リスク評価を日本側で実施できる体制が必要です。総コストでは中国側で一部統合した方が有利な場合もあるため比較が必要です。

Q2. 可搬重量はワーク重量だけ見ればよいですか?

いいえ。グリッパーやカメラ等の工具重量、重心、姿勢、加減速条件も含めて評価します。

Q3. サンプル確認は動画だけでもよいですか?

高額設備では実ワークを使ったFATを推奨します。異常停止、再起動、連続運転も確認すると導入リスクを下げやすくなります。

Q4. 中国メーカーのソフトウェアは日本語化できますか?

メーカーや制御構成によります。UI翻訳だけでなく、エラー表示、マニュアル、遠隔保守、ファームウェア更新時の維持方法まで確認します。

Q5. China2JPはロボットメーカーの紹介だけでも対応できますか?

候補調査から対応可能ですが、実際の比較精度を上げるため、用途・ワーク・必要能力を先に整理してからメーカーを絞る進め方をおすすめします。

協働ロボット構成の参考写真(Universal Robots UR16e)。中国メーカー製品や当社納入実績を示すものではありません。 写真:Auledas / Wikimedia Commons / CC BY-SA 4.0出典。配信用縮小画像を使用。

日本企業向け・中国現地ワンストップ支援

中国協働ロボット調達について、工場選定から日本納品まで無料相談

商品URL、写真、図面、BOM、希望数量のいずれかをご共有ください。中国現地での候補工場調査、価格・MOQ・仕様交渉、サンプル、量産管理、検品、国際物流まで、案件に必要な進め方を日本語で整理します。

  • 候補工場の調査・比較・第二サプライヤー開拓
  • 価格・MOQ・材質・仕様を中国語で交渉
  • サンプル確認・量産管理・出荷前検品
  • 国際物流・通関資料・日本納品まで一括対応
メールで無料相談する
LINEで相談する
お問い合わせフォーム

初回相談・工場リサーチは無料です。原則1営業日以内に日本語で返信します。

コメントを残す

メールアドレスが公開されることはありません。 が付いている欄は必須項目です