ロボット、半導体製造装置、包装機、搬送設備、CNC周辺装置などでは、モーター単体の性能よりも、サーボモーター、サーボドライバ、エンコーダ、制御ネットワーク、機械負荷を一つのモーションシステムとして合わせ込めるかが重要です。特に多軸同期や高速位置決めを行う装置では、通信方式、制御周期、エンコーダ仕様、慣性比、制動条件の小さな不一致が、立上げ工数や停止リスクにつながります。
EtherCAT Technology Group(ETG)は2026年4月、EtherCATの累計ノード数が1億520万、2025年の新規ノードが1,690万だったと公表しています。これは特定メーカーの販売実績ではなくETG自身の集計ですが、リアルタイムEthernetを前提にしたモーション制御機器の調達で、通信互換性や実装品質を仕様書に落とし込む重要性が高まっていることを示す一つの調達シグナルです。ETGはEtherCATについて短いサイクルタイムと高精度同期を特徴として説明しており、CiA 402はサーボドライブ、インバータ、ステッピングモーターの機能動作と運転モードを標準化しています。
日本企業が中国から産業用サーボを調達する場合は、「何Wのモーターか」だけで比較せず、負荷条件、トルク、慣性、エンコーダ、ドライバ、通信、制御ソフト、FAT、保守部品まで一体で確認することが実務上のポイントです。本記事では、中国サプライヤーを選定する際の確認項目を、見積前から量産・保守まで順に整理します。
最初に固定するのは出力ではなく「負荷条件と動作プロファイル」
同じ定格出力のサーボモーターでも、連続運転、短時間加速、頻繁な正逆転、垂直軸、減速機付き、ダイレクト駆動では必要条件が変わります。見積依頼では、機械側から最低限次の情報を渡します。
- 軸の用途:搬送、回転、昇降、位置決め、張力制御など
- 負荷質量、回転体慣性、減速比、ボールねじピッチ等の機械条件
- 必要速度、最高速度、加速・減速時間
- 連続トルクと瞬時ピークトルクの考え方
- 1サイクルの動作時間と停止時間
- 垂直軸の場合の保持ブレーキ要否
- 設置温度、粉塵、水滴、振動などの環境条件
- フランジ、軸径、キー、コネクタ方向、ケーブル引出し条件
サプライヤーには、選定したモーター型番だけでなく、選定計算の前提とトルク・速度プロファイルを提出してもらうと比較しやすくなります。負荷条件が未確定のまま「750Wで見積」と依頼すると、後からモーターサイズ、ドライバ容量、ブレーキ、抵抗器、ケーブルが変わり、再見積や再設計が発生しやすくなります。
モーターではトルク、慣性、エンコーダ、ブレーキをセットで確認する
定格トルクとピークトルクを混同しない
カタログでは定格トルク、最大トルク、最高回転数などが並びますが、ピークトルクを連続で使えるわけではありません。実機のデューティ条件に対して、RMSトルク、加減速時のピーク、温度上昇をサプライヤー側で確認し、その計算条件を残します。
慣性比は機械側を含めて判断する
モーターのロータ慣性と負荷慣性の関係は、応答性やチューニング安定性に影響します。「高慣性モーターが良い」「低慣性が高速」という一般論だけで決めず、実際の減速機、カップリング、ボールねじ、ワークを含めた負荷慣性を確認します。
エンコーダは分解能だけでなく方式と互換性を見る
インクリメンタル、アブソリュート、シングルターン、マルチターンなど方式が異なれば、原点復帰、停電復帰、バッテリー、配線も変わります。確認表には、分解能、通信方式、電源、バッテリー要否、原点処理、アラーム条件、交換時の再設定手順まで記載します。
サーボドライバでは電源・回生・通信・I/Oを分けて確認する
ドライバ側は、モーターとの組み合わせ表だけでなく、設備全体への接続条件を確認します。
- 入力電源条件と許容変動範囲
- モーター定格/ピーク電流との組み合わせ
- 内蔵回生能力、外付け回生抵抗の選定条件
- デジタルI/O、アナログI/O、ブレーキ出力
- EtherCAT、CANopen、パルス等の制御方式
- 上位PLC/IPCとの接続方法
- 設定ソフトの対応OS、ライセンス、言語
- パラメータのバックアップ・復元方法
- ファームウェア更新方法と旧版互換性
EtherCATを採用する場合、コネクタがRJ45だから互換という判断はできません。ETGはEtherCATをIEC 61158およびIEC 61784で標準化された技術として説明しており、ドライブ用デバイスプロファイルも扱っています。さらにCiA 402では、位置、速度、トルクなどの運転モードと状態遷移が標準化されています。調達時は、CoE対応、CiA 402対応範囲、CSP/CSV/CST等の必要モード、ESIファイル、Distributed Clocks、実際に接続するマスターとの相互運用性を型番単位で確認します。
参考:EtherCAT Technology Group|EtherCAT技術、CAN in Automation|CiA 402
安全機能は「STOあり」の一言で終わらせない
サーボドライバにはSTOなどの安全関連機能を持つ製品がありますが、機能名が同じでも、認証範囲、配線、診断、再起動条件は製品ごとに異なります。IEC 61800-5-2は安全関連パワードライブシステムの機能安全を扱う国際規格で、IEC 61800-5-1は可変速ドライブシステムの電気、熱、火災、機械、エネルギー等の安全要求を扱います。
日本導入時にどの法令・規格確認が必要かは完成機械の用途、電源構成、販売形態によって変わるため、サーボドライバ単体の名称だけで一律判断しません。サプライヤーがSTOや安全性能を訴求する場合は、対象型番、証明書、試験範囲、取扱説明書、配線例を照合します。
参考:IEC 61800-5-2:2016、IEC 61800-5-1:2022
中国サプライヤー選定では「モーターとドライバのどこまでを自社で持つか」を見る
サーボシステムは、モーターの巻線・磁石・軸・ベアリング・エンコーダ、ドライバのパワー回路・制御基板・ファームウェア、ケーブル・コネクタ、設定ソフトなど複数要素で構成されます。完成ブランドが全工程を内製しているとは限りません。
工場調査では、次を工程別に確認します。
- モーター設計、巻線、ロータ組立、バランス、エンコーダ取付の担当主体
- ドライバ基板の設計、SMT、組立、書込み、最終検査の担当主体
- ベアリング、エンコーダ、パワー半導体等の主要購入部品と代替ルール
- トルク、回転数、温度、振動、騒音、絶縁等の試験設備
- EtherCAT等の通信適合確認設備とソフトウェア担当
- 不具合解析、修理、ファーム更新を自社で行える範囲
現場で設備・外注範囲・変更管理を確認する考え方は、中国工場監査の実務も参考になります。
サンプル評価は無負荷だけでなく実機負荷で行う
卓上で回転することだけでは、量産採用の判断材料として不十分です。サンプル段階では、可能な限り実機負荷またはそれに近い治具で評価します。
- 起動、停止、正逆転、連続運転
- 実負荷での加速・減速とピークトルク
- 位置決め精度と繰返し性
- 低速時の安定性、振動、異音
- モーター、ドライバ、回生抵抗の温度
- エンコーダ原点、停電復帰、アラーム復帰
- 通信断、センサー異常、過負荷等の異常時動作
- 多軸設備では同期性と上位コントローラとの連携
- 保持ブレーキ付きの場合は垂直軸の安全な停止・再起動手順
検査結果は「OK」だけでなく、設定パラメータ、ファームウェア、負荷条件、周囲温度、測定値を残します。量産後の検品基準を作る考え方は、中国OEMの検品基準書と共通します。
FATではモーション制御と異常系を同時に確認する
設備組込みで購入する場合は、出荷前FATにサーボ軸の評価を組み込みます。代表的には、ホーム復帰、位置決め、速度変更、連続サイクル、上位PLCとの通信、非常停止系、電源再投入、通信切断後の復旧、アラーム履歴、パラメータ保存などです。
STO等の安全関連機能を採用する場合は、機械側の安全設計に基づいて試験項目を定義し、サーボ単体のカタログ機能だけで受入判定しないようにします。
見積はモーター単価ではなくシステム総額で比較する
中国サプライヤーの見積を比較するときは、モーターとドライバの単価だけでなく、次を分けて記載してもらいます。
- サーボモーター本体
- サーボドライバ
- 保持ブレーキ、回生抵抗
- 動力ケーブル、エンコーダケーブル、通信ケーブル
- コネクタ、延長ケーブル、特殊長対応
- 設定ソフト、ライセンス、通信アダプタ
- カスタム軸・フランジ・コネクタ方向の初期費用
- サンプル・評価費、FAT対応
- 予備品、交換品、修理条件
- 梱包、輸送、現地立上げ支援
納期も一つの数字ではなく、標準品、カスタム品、サンプル、設計凍結、初回量産、継続量産を分けて確認します。特に特殊軸、ブレーキ、ケーブル長、エンコーダ変更は、モーター本体以外の部材手配に影響するため、変更点ごとのリードタイムを確認します。
量産で重要なのは型番末尾・ファームウェア・パラメータの変更管理
サーボは同じシリーズ名でも、定格、ブレーキ、エンコーダ、通信、コネクタ、ファームウェアの違いで互換性が変わります。発注書と承認仕様には、モーター型番、ドライバ型番、ケーブル型番、ファームウェア版、ESIファイル版、主要パラメータファイルを紐付けます。
また、ベアリング、エンコーダ、パワー半導体など主要部品の代替が発生する場合は、事前通知と再評価条件を定めます。単なるBOM変更ではなく、温度、ノイズ、通信、制御応答、寿命に影響する可能性があるためです。
保守では交換互換性とデータ引継ぎを確認する
設備停止時間を短くするには、故障後の修理価格よりも、交換品をすぐ設定できる体制が重要です。量産採用前に次を確認します。
- 同一型番の供給期間と後継型番方針
- モーター/ドライバの組み合わせ互換性
- パラメータのバックアップと復元方法
- ESIファイル、設定ソフト、ファームウェアの入手方法
- 交換時に必要なエンコーダ・原点設定
- 修理受付、故障解析、予備品の考え方
- 海外からの技術問い合わせ窓口と言語
China2JPで支援できること
China2JPでは、日本企業の中国調達窓口として、サーボモーター・サーボドライバを含む産業用電子・自動化部品について、仕様整理、候補サプライヤー調査、見積条件の統一、サンプル手配、工場確認、FAT項目整理、量産管理、検品、日本向け出荷まで案件ごとに調整します。
特に「中国メーカーを探してほしい」という依頼だけでなく、負荷条件、通信方式、必要I/O、エンコーダ、ケーブル、保守条件を日本語で整理し、中国側へ確認項目として展開することで、単価だけでは見えない差を比較できるようにします。中国OEM・ODM全体の進め方は、中国OEM輸入代行もご覧ください。
FAQ
Q1. サーボモーターとドライバは同じメーカーで揃える必要がありますか?
必ずしも同一メーカーでなければならないとは限りませんが、エンコーダ、電流制御、パラメータ、保護機能、保証範囲の整合確認が必要です。中国調達では、サプライヤーが正式に保証する組み合わせ表を型番単位で確認する方法が安全です。
Q2. EtherCAT対応と書いてあれば、日本のPLCですぐ使えますか?
一律には判断できません。CoE、CiA 402の対応モード、ESIファイル、Distributed Clocks、マスター側の設定、ファームウェアを確認し、実際に使用するPLC/IPCとの接続試験を行うのが確実です。
Q3. エンコーダは高分解能ほど良いですか?
分解能だけで性能は決まりません。機械剛性、バックラッシ、減速機、制御周期、チューニング、必要精度とのバランスが重要です。必要以上の仕様はコストと設定負荷を増やす場合があります。
Q4. サンプルは何を確認すればよいですか?
無負荷回転だけでなく、実機に近い負荷で速度、加減速、位置決め、温度、振動、エンコーダ、通信、アラーム復帰、電源再投入まで確認します。採用時のパラメータとファームウェアも保存します。
Q5. 中国メーカーから直接買う場合でも工場確認は必要ですか?
高額設備や量産継続案件では有効です。モーター、ドライバ、ソフトの担当範囲、主要外注、試験設備、変更管理、故障解析能力を確認すると、量産後のリスクを判断しやすくなります。
サーボモーター/ドライバの中国調達をご検討中で、負荷条件や通信仕様がまだ整理できていない段階でも、参考型番、装置図面、希望軸数、使用PLCなど分かる範囲から確認項目を整理できます。
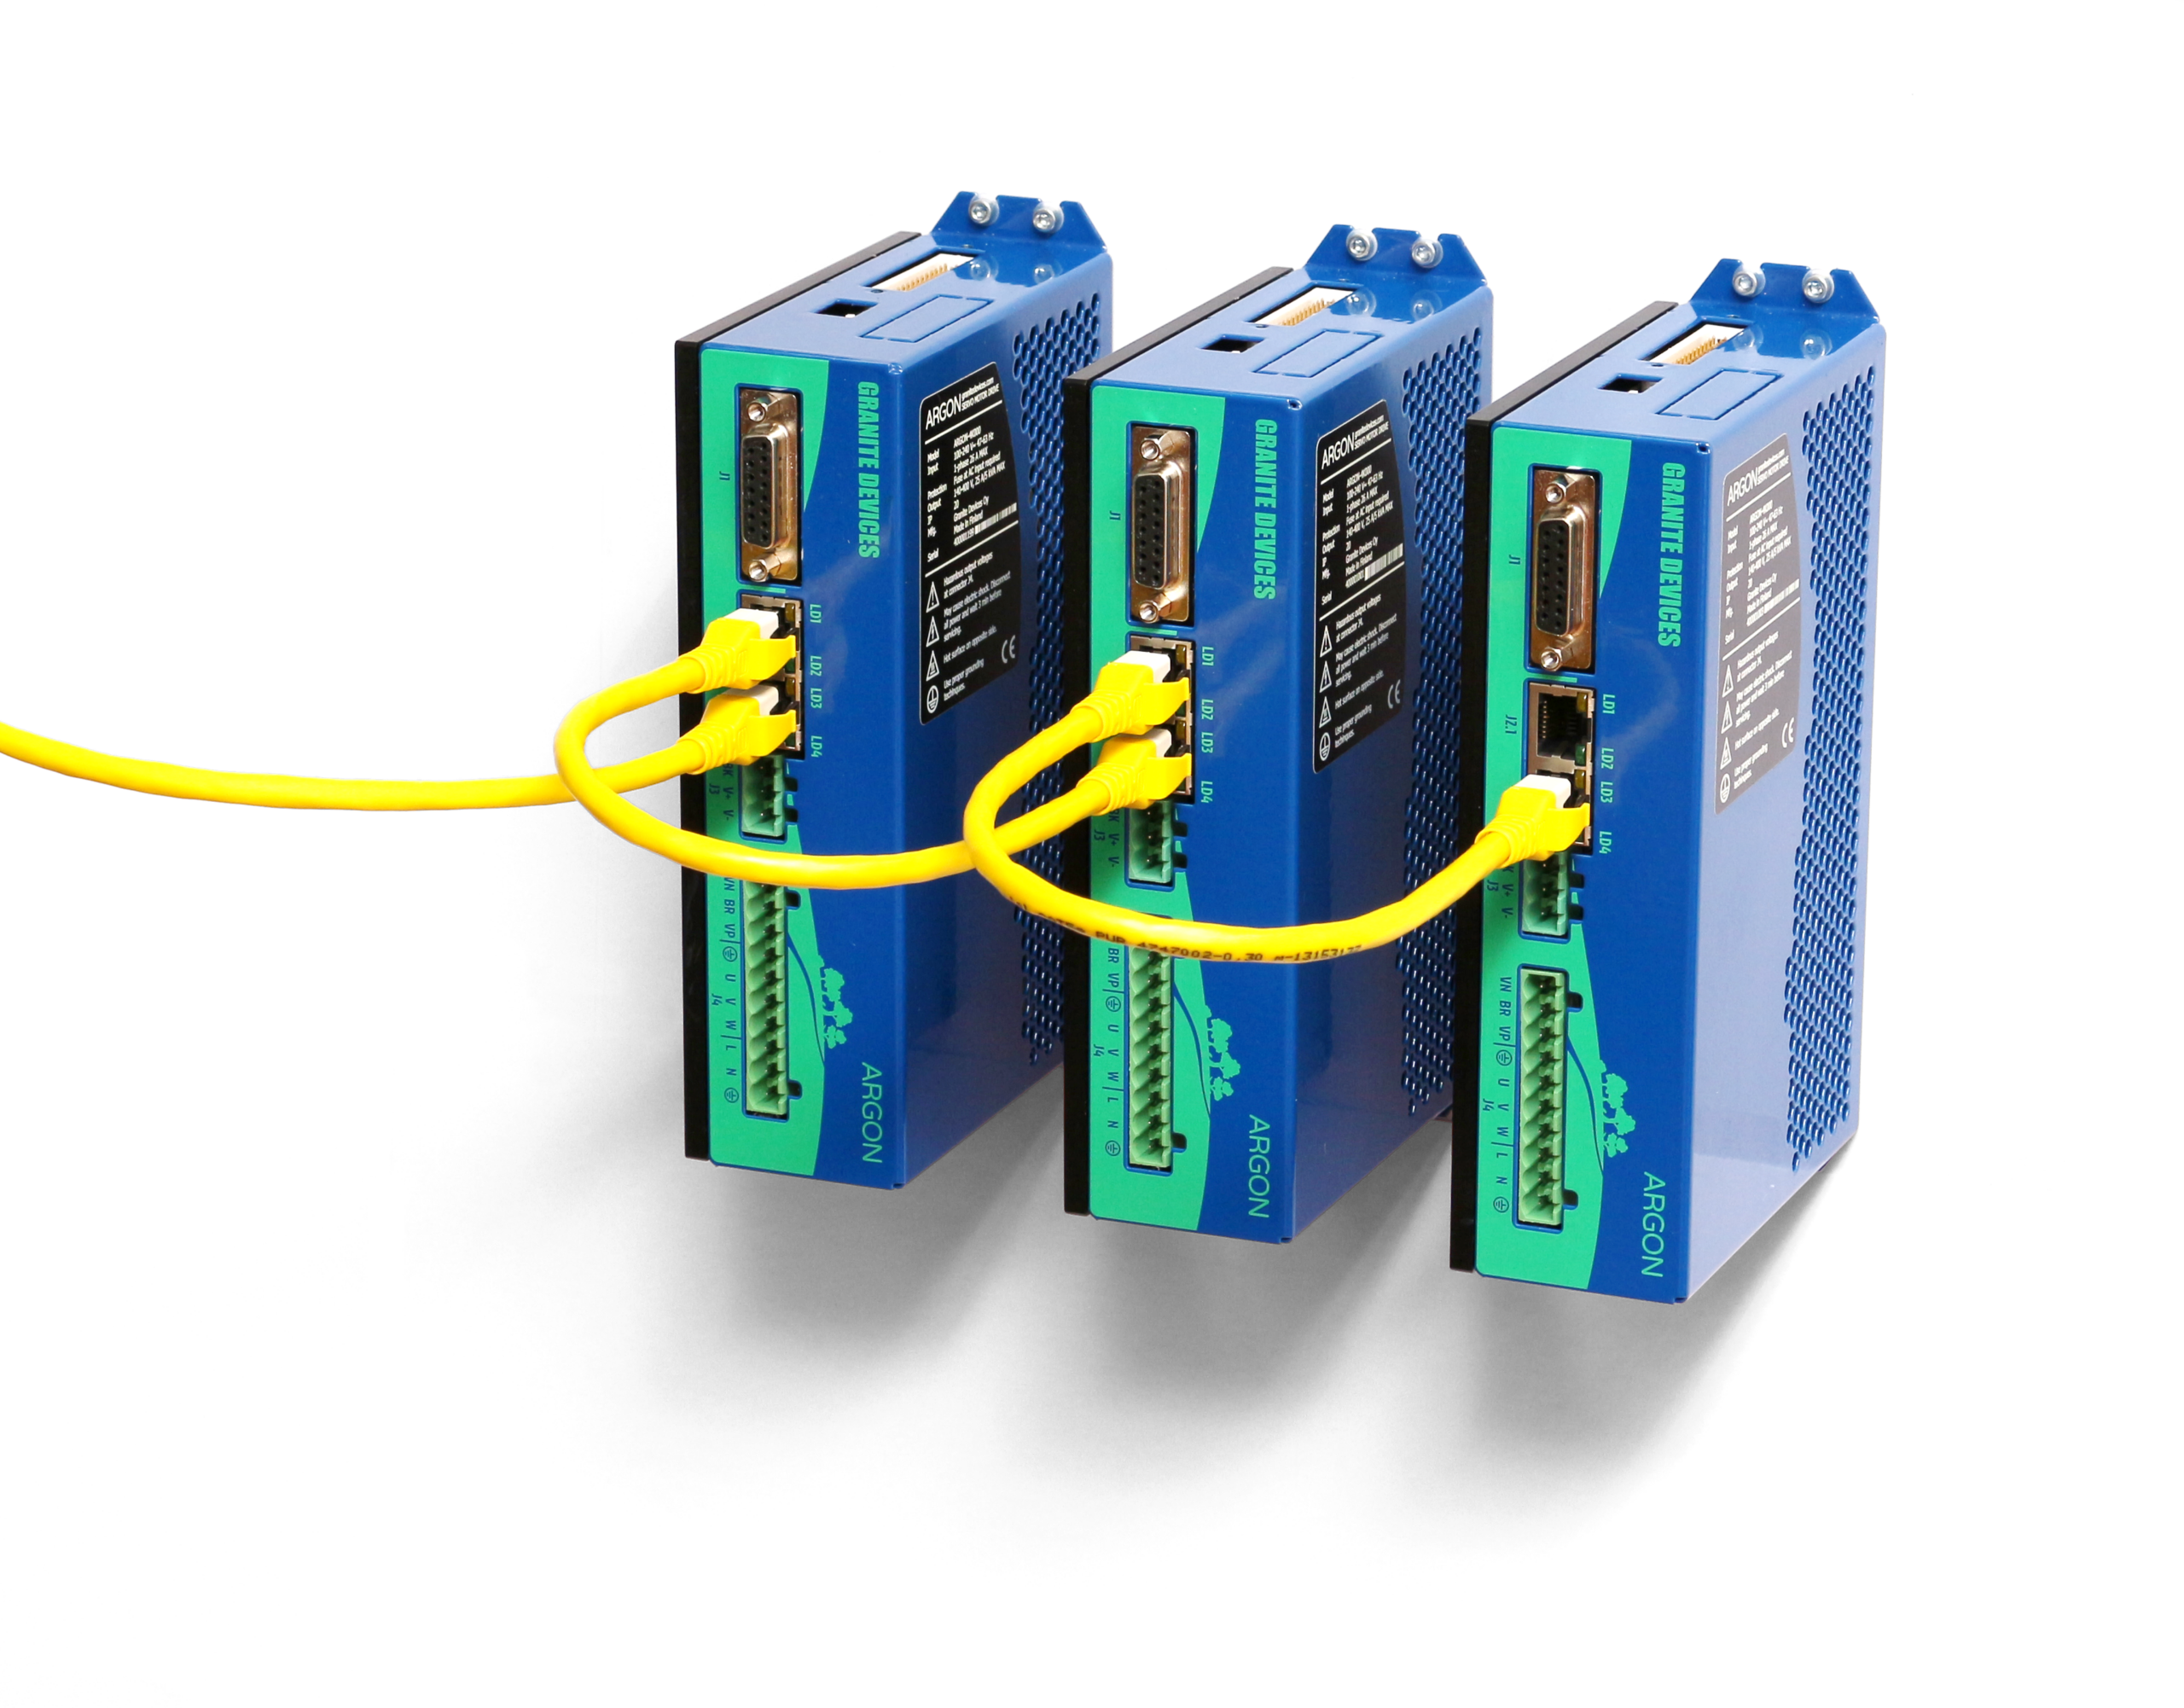
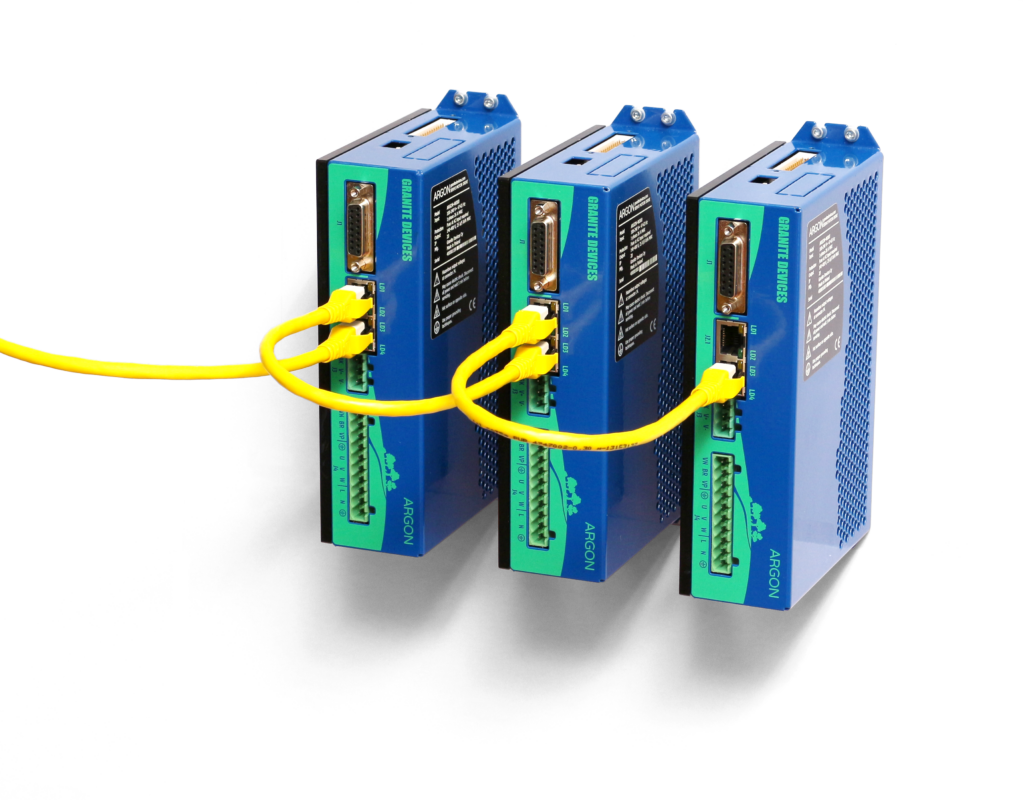
掲載写真:Tero Kontkanen / Wikimedia Commons / CC BY-SA 3.0。写真は記事テーマを説明する参考実写であり、特定の中国メーカー製品や当社納入実績を示すものではありません。
日本企業向け・中国現地ワンストップ支援
中国産業用サーボモーター・サーボドライバ調達について、工場選定から日本納品まで無料相談
商品URL、写真、図面、BOM、希望数量のいずれかをご共有ください。中国現地での候補工場調査、価格・MOQ・仕様交渉、サンプル、量産管理、検品、国際物流まで、案件に必要な進め方を日本語で整理します。
- ✓候補工場の調査・比較・第二サプライヤー開拓
- ✓価格・MOQ・材質・仕様を中国語で交渉
- ✓サンプル確認・量産管理・出荷前検品
- ✓国際物流・通関資料・日本納品まで一括対応
初回相談・工場リサーチは無料です。原則1営業日以内に日本語で返信します。